
El mercado global de robotaxis, el primer avance comercial de la IA Física, se proyecta que alcance USD 400 mil millones para 2035, con más de 6 millones de vehículos comerciales en operación, mientras flotas sin conductor ya circulan por algunas de las calles más transitadas y complejas del mundo.
Poner un vehículo sin conductor en la calle es un reto. Escalar una flota es un reto de cómputo de otro nivel: significa entregar el mismo desempeño seguro y confiable en miles de vehículos.
Cumplir con esas exigencias consume enormes cantidades de cómputo a lo largo de todo el ciclo de desarrollo del robotaxi, desde la preparación y el entrenamiento de modelos de IA hasta la simulación y validación del comportamiento de conducción, además del procesamiento en tiempo real dentro del vehículo.
NVIDIA ofrece una plataforma abierta para entrenamiento de IA, simulación y validación de seguridad, con bibliotecas, SDK, flujos de trabajo y modelos que los desarrolladores pueden usar junto con sus propios stacks.
Todo programa relevante de robotaxi que opera hoy a escala comercial corre sobre el stack modular de NVIDIA, ya sea en entrenamiento de IA, simulación, cómputo embarcado o una combinación de los tres, para desarrollar y desplegar flotas a escala.
Qué es un stack de tecnología de robotaxi
Un stack de tecnología de robotaxi es el conjunto de extremo a extremo de tecnologías usadas para desarrollar, validar y desplegar vehículos autónomos (AV), desde los datos y el entrenamiento de modelos de IA hasta la simulación, la validación de seguridad y el cómputo embarcado en tiempo real.
La plataforma de robotaxi y AV de NVIDIA reúne estas capacidades en una solución de tres computadoras: la de entrenamiento de modelos, la de simulación y validación, y la embarcada.
1. Computadora de entrenamiento: NVIDIA DGX
La inteligencia del robotaxi avanza conforme los programas convierten volúmenes crecientes de datos de flota en modelos cada vez más capaces. Los modelos de conducción pueden entrenarse en sistemas NVIDIA DGX.
El portafolio NVIDIA Alpamayo de modelos abiertos de razonamiento visión-lenguaje-acción (VLA), frameworks de simulación y datasets de IA Física da a los desarrolladores bloques de construcción que pueden adaptar a sus propios datos, requisitos y stacks. Sus modelos de razonamiento ayudan a enfrentar los retos de cola larga al dividir situaciones complejas de conducción en pasos más pequeños, razonar sobre cada uno y elegir la trayectoria más segura.
NVIDIA también aporta datasets de IA Física, blueprints de aprendizaje por refuerzo y recetas de post-entrenamiento y destilación, que ayudan a los desarrolladores a optimizar modelos para sus vehículos objetivo.
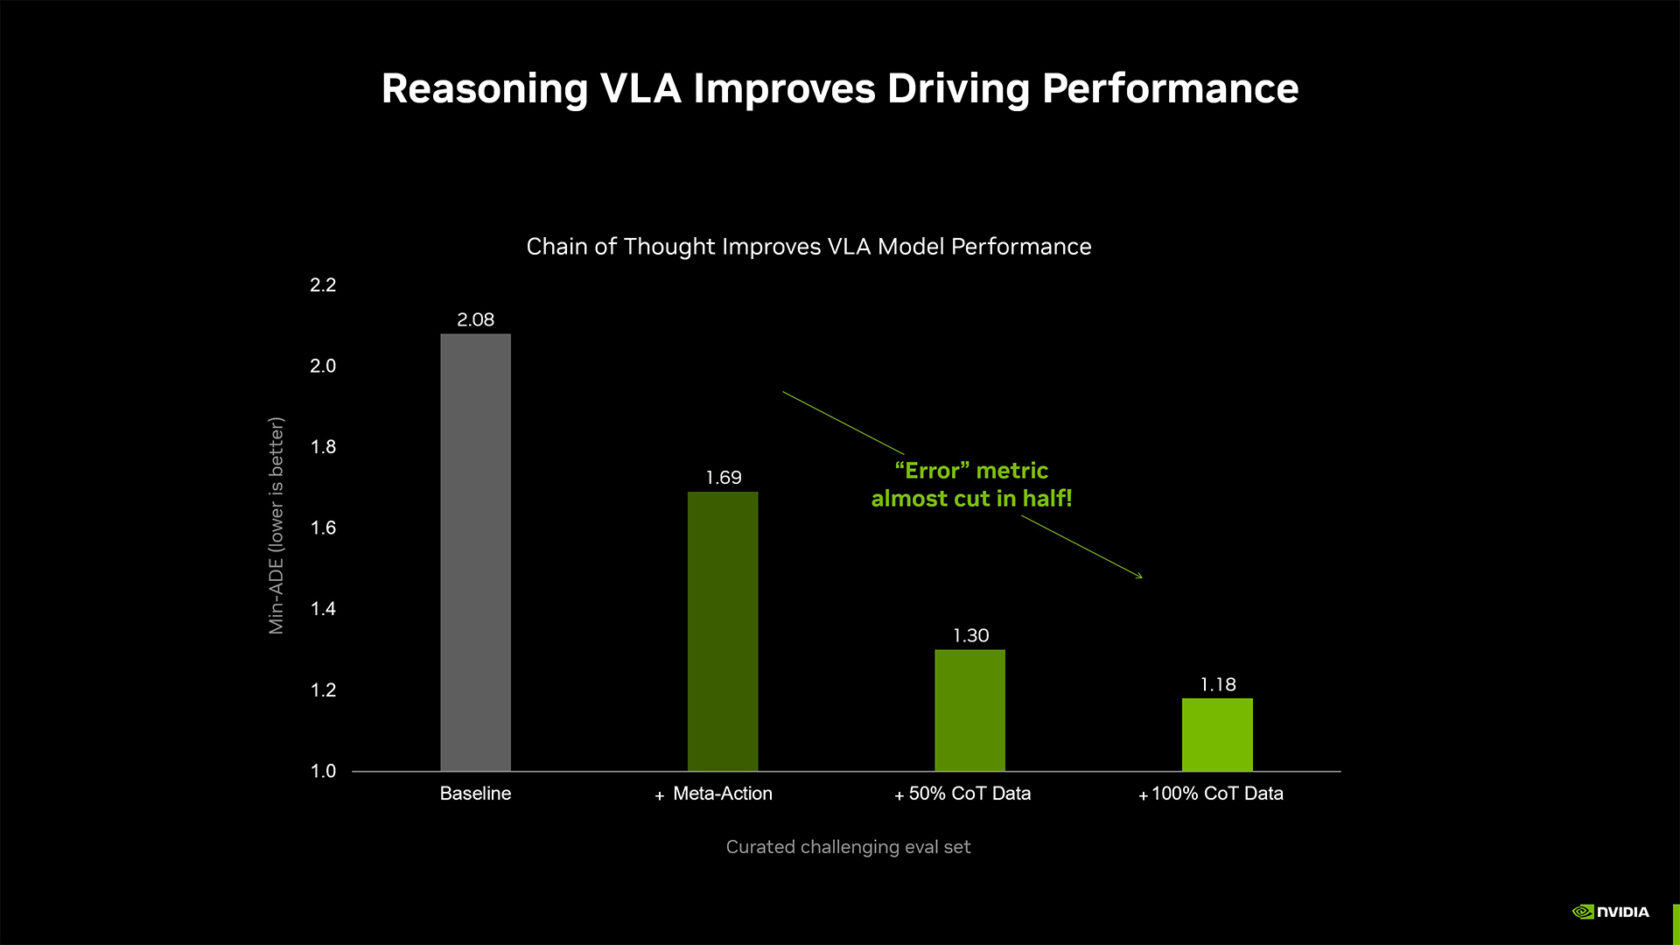
En una evaluación exigente de conducción autónoma, agregar datos de metaacción y de cadena de razonamiento mejoró la precisión de predicción de trayectoria de un modelo VLA, y redujo 43% el error medio mínimo de desplazamiento, es decir, la desviación promedio de la ruta prevista respecto de la ruta de referencia, de 2.08 a 1.18.
2. Computadora de simulación y validación: NVIDIA Omniverse y Cosmos en NVIDIA RTX PRO
Los programas de robotaxi no pueden depender solo de kilómetros recorridos para capturar escenarios raros de cola larga. Los modelos NVIDIA Omniverse NuRec reconstruyen escenarios reales de conducción a partir de datos de sensores, mientras que los modelos de base de mundo NVIDIA Cosmos generan variaciones con base física, lo que permite convertir miles de casos extremos reales en millones de combinaciones de comportamiento, tráfico, clima, iluminación y condiciones de sensor.
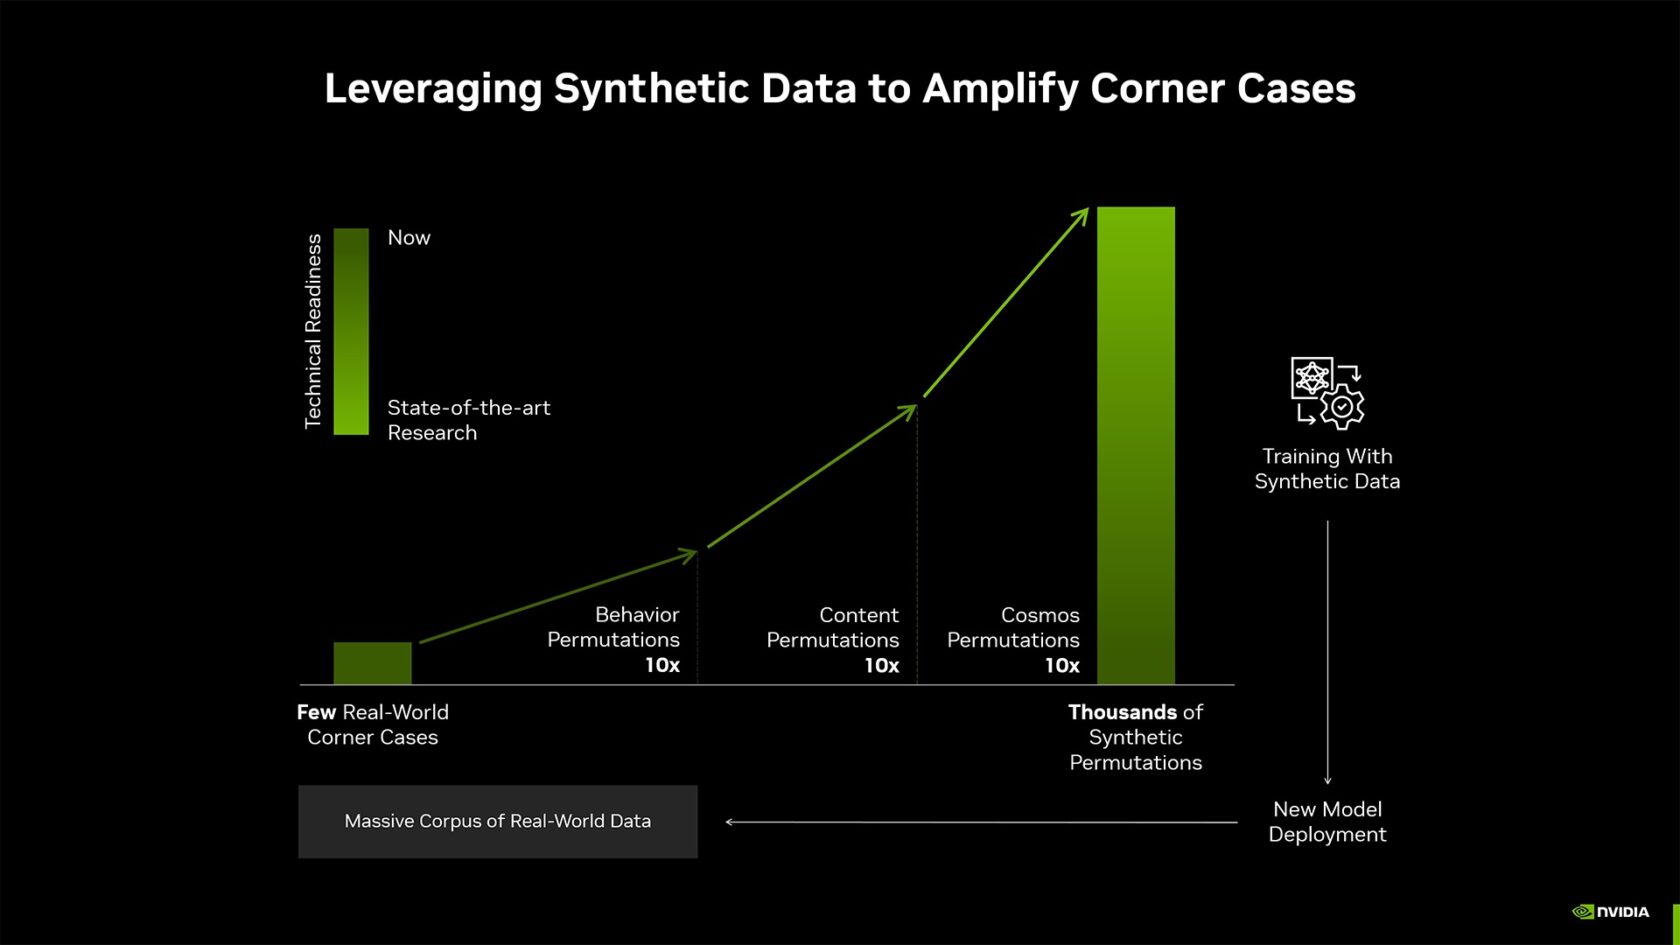
De casos extremos del mundo real a miles de permutaciones sintéticas de comportamiento y contenido, las variaciones de NVIDIA Cosmos amplían los datos de entrenamiento de AV y aceleran el despliegue de modelos.
Al correr en NVIDIA RTX PRO Servers, NVIDIA Omniverse y Cosmos sostienen simulación y validación en lazo cerrado. El framework de simulación NVIDIA AlpaSim extiende el flujo para entrenar y evaluar modelos de conducción autónoma basados en razonamiento, y ayuda a los desarrolladores a identificar debilidades antes del despliegue.
3. Computadora embarcada y arquitectura de sensores: NVIDIA DRIVE Hyperion con DRIVE AGX
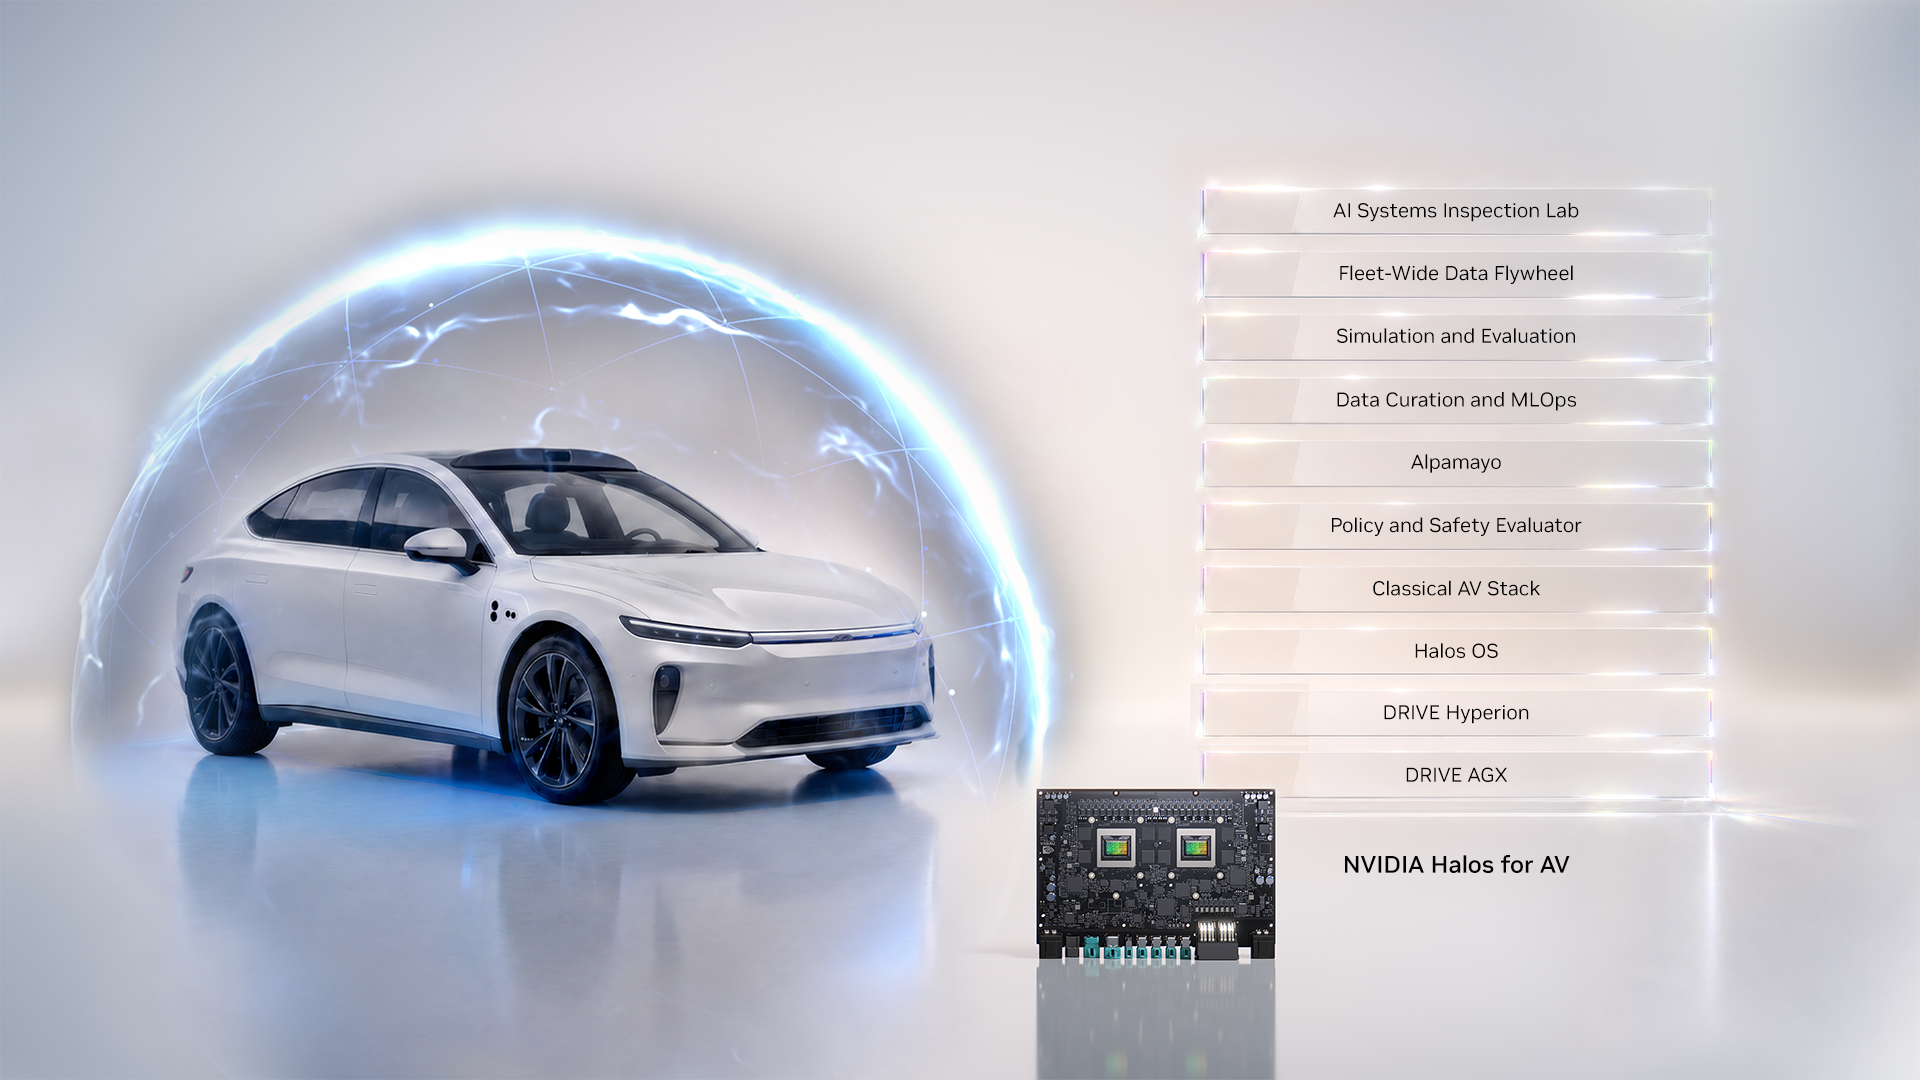
NVIDIA DRIVE Hyperion es la arquitectura de referencia modular de cómputo y sensores embarcados de NVIDIA para robotaxis listos para nivel 4. DRIVE Hyperion 10 combina dos SoC NVIDIA DRIVE AGX Thor, construidos sobre la plataforma NVIDIA Blackwell, con 14 cámaras de alta definición, nueve radares, tres lidares y 12 ultrasónicos para fusión de sensores en 360 grados y en tiempo real. Su diseño redundante de cómputo y sensado sostiene conducción fail-operational si un sensor o un componente de cómputo falla.
El par de DRIVE AGX Thor está diseñado para ejecutar cargas modernas de IA, incluidos modelos VLA, para percepción, razonamiento, planeación de ruta y acciones de conducción.
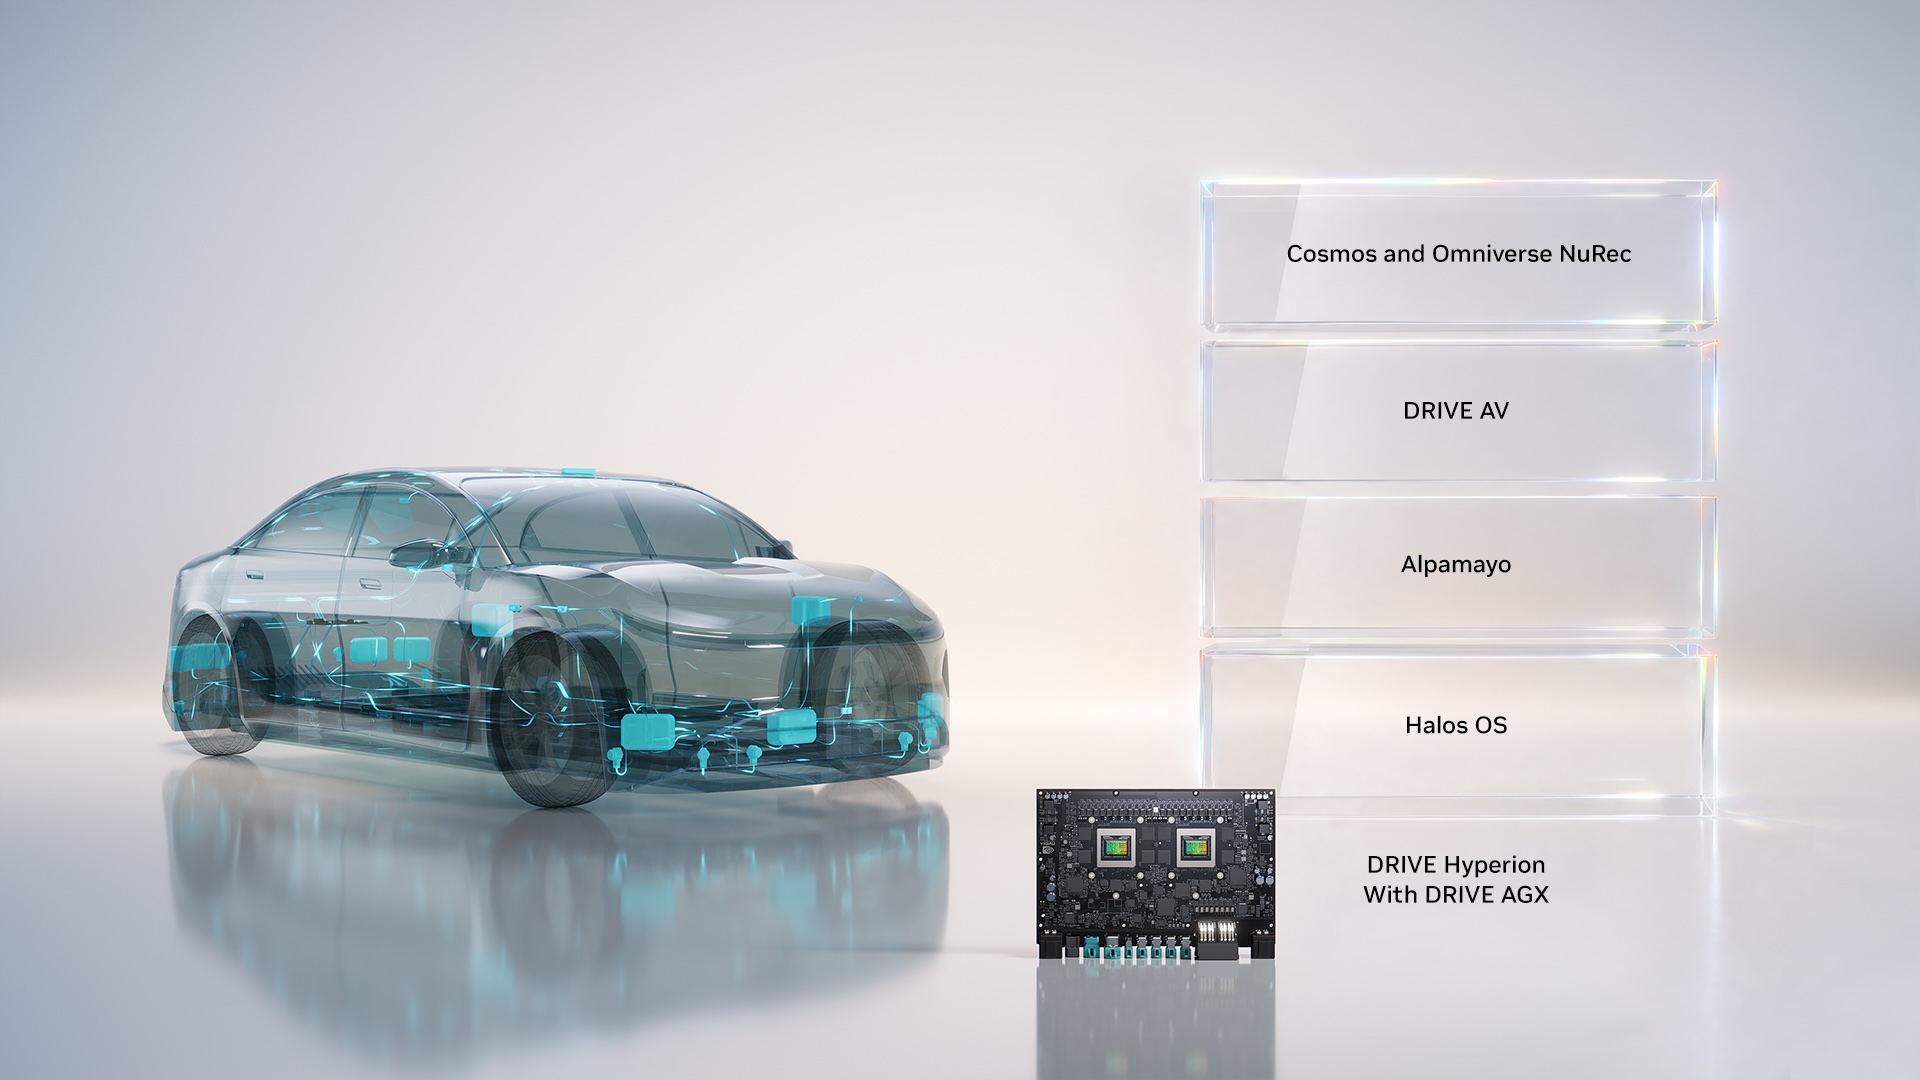
NVIDIA Halos ofrece una base de seguridad lista para producción mediante Halos OS, además de un marco más amplio de validación y certificación que abarca inspección independiente, validación de sistema, simulación a gran escala y pruebas continuas de la nube al auto.
Líderes de robotaxi que adoptan el stack de NVIDIA
El ecosistema de robotaxis de NVIDIA abarca todas las regiones donde hoy surgen servicios comerciales: Asia, Europa, Medio Oriente y Norteamérica. En esos mercados, proveedores de movilidad, desarrolladores de AV y armadoras adoptan la arquitectura de tres computadoras de NVIDIA para entrenar modelos, simular y validar comportamiento de conducción y desplegar vehículos autónomos a escala.
Escalando servicios de robotaxi a nivel global
- Uber está escalando su flota con NVIDIA DRIVE Hyperion, con planes de llegar a 28 ciudades para 2028. Uber y NVIDIA también construyen una AI data factory de robotaxi sobre NVIDIA Cosmos para curar datos de conducción de flota en escenarios raros. En conjunto, Uber y NVIDIA colaboran con Autobrains, Avride, Lucid, May Mobility, Mercedes-Benz, Momenta, Nissan, Nuro, Pony.ai, Stellantis, Waabi, Wayve, WeRide y Zoox para llevar servicios de robotaxi impulsados por NVIDIA a la plataforma de Uber.
- May Mobility planea operar servicios autónomos de transporte por la red de Uber, mientras desarrolla su stack de software en la plataforma NVIDIA DRIVE.
- Bolt usa tecnologías NVIDIA para desarrollar y escalar AV en Europa.
- Lyft planea usar NVIDIA DRIVE Hyperion como arquitectura de referencia para futuras flotas autónomas. Vehículos de May Mobility ya operan en la red de Lyft en Atlanta, impulsados por NVIDIA DRIVE.
- Mediante su alianza con Grab, WeRide planea llevar su GXR, basado en DRIVE Hyperion y DRIVE AGX Thor, a mercados clave del Sudeste Asiático.
Construyendo la inteligencia del robotaxi
Detrás de estos servicios, los desarrolladores de AV usan cómputo acelerado, simulación y plataformas embarcadas de NVIDIA para construir la inteligencia que operadores y armadoras despliegan.
- Wayve, Nissan y Uber desarrollan un programa global de robotaxi con un vehículo prototipo que combina la ingeniería vehicular de Nissan, la IA encarnada de Wayve y la plataforma NVIDIA DRIVE Hyperion.
- Autobrains desarrolla programas de robotaxi con Uber en Múnich y con VinFast en el Sudeste Asiático, sobre NVIDIA DRIVE Hyperion.
- Zoox usa NVIDIA DRIVE para cómputo embarcado y para entrenamiento y simulación en la nube.
- Momenta desarrolla su stack de software con base en NVIDIA DRIVE AGX ejecutando DriveOS.
- Pony.ai desarrolló su controlador de dominio de conducción autónoma de nueva generación con DRIVE Hyperion y DRIVE AGX Thor.
- Tensor desarrolla su Robocar de nivel 4 con ocho SoC NVIDIA DRIVE AGX Thor en su supercomputadora embarcada.
- Waabi entra al mercado de robotaxis mediante una colaboración de despliegue con Uber; su plataforma Waabi Driver está construida sobre DRIVE AGX Thor.
- TIER IV e Isuzu despliegan autobuses autónomos de nivel 4 construidos sobre DRIVE Hyperion y DRIVE AGX Thor.
- Lenovo suministra su controlador de dominio AD1 de nivel 4, basado en DRIVE AGX Thor, para un programa de robotaxi de nueva generación con SWM.
- DeepRoute.ai desarrolla una nueva generación de robotaxis sobre la plataforma DRIVE Hyperion con DRIVE AGX Thor.
Llevando los robotaxis a producción
Conforme estos sistemas pasan del desarrollo a la producción, las armadoras integran tecnología NVIDIA en programas de vehículos autónomos y listos para robotaxi.
- Tesla entrena sus redes neuronales de conducción autónoma en supercomputadoras NVIDIA.
- Mercedes-Benz y NVIDIA colaboran con Uber para desarrollar un ecosistema de robotaxi basado en el nuevo Clase S, construido sobre la arquitectura DRIVE Hyperion, el software full-stack NVIDIA DRIVE AV L4 y los modelos abiertos NVIDIA Alpamayo.
- Stellantis, Wayve y Uber colaboran para desarrollar y desplegar servicios de movilidad sin conductor de nivel 4, con DRIVE Hyperion y tecnologías de cómputo de IA de NVIDIA.
- Lucid, Nuro y Uber desarrollan un servicio global de robotaxi con DRIVE AGX Thor, parte de la plataforma DRIVE Hyperion.
- Hyundai Motor y Kia amplían su colaboración con NVIDIA para desarrollar sistemas de conducción autónoma basados en datos sobre DRIVE Hyperion. NVIDIA también explorará una colaboración ampliada con Motional, la empresa conjunta de Hyundai Motor Group.
- Geely, junto con socios de su ecosistema, planea desarrollar y comercializar robotaxis con DRIVE Hyperion.
- Zeekr, marca del Geely Auto Group, adoptó DRIVE AGX Thor para un controlador de dominio centralizado.
De la nube al auto, casi toda capa de la plataforma de robotaxi se está desarrollando sobre cómputo acelerado de NVIDIA.
Explore la plataforma completa de NVIDIA para desarrollo de robotaxis.