
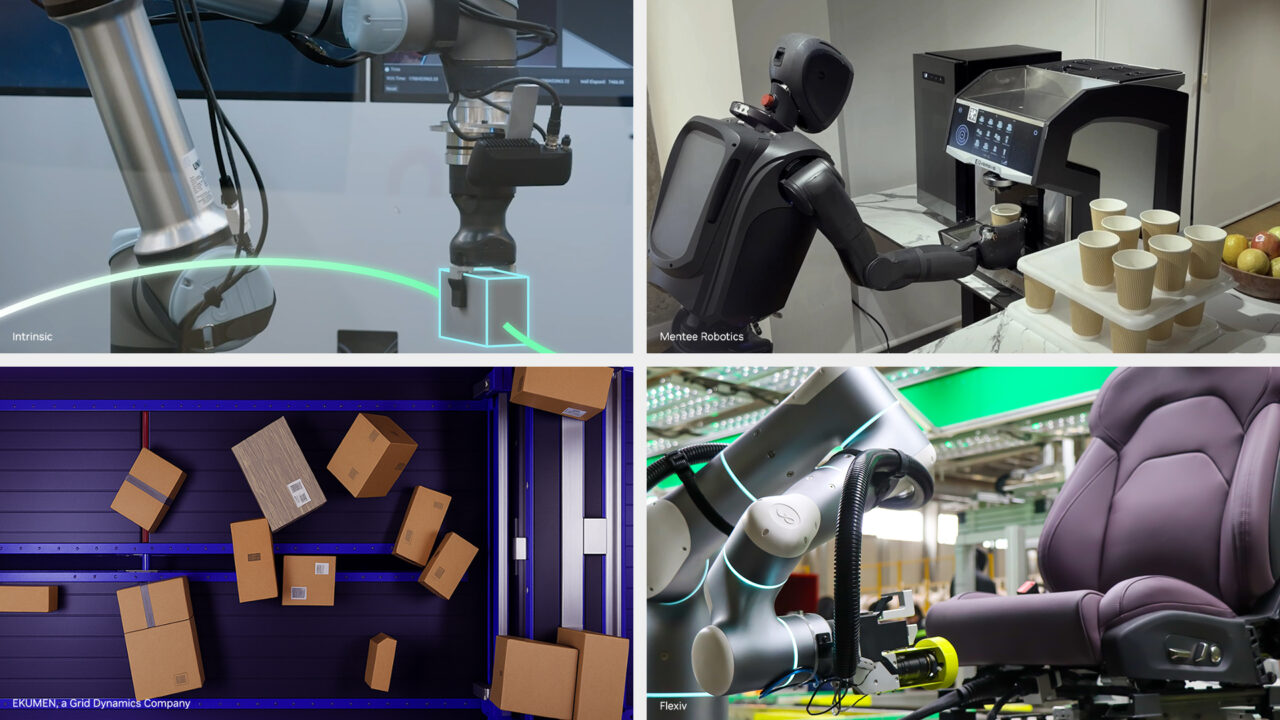
Para construir e implementar aplicaciones robóticas sofisticadas, capaces de percibir, razonar y actuar en entornos dinámicos, los desarrolladores necesitan nuevos modelos y herramientas de IA física.
El framework abierto ROS es un proyecto de Open Robotics que ayuda a los humanos a construir robots. NVIDIA Isaac ROS 5.0 es un conjunto de paquetes acelerados por GPU, creado sobre ROS y lanzado en la conferencia ROSCon, en Toronto, Canadá. La nueva versión ayuda a humanos y agentes de IA a construir robots en conjunto.
La versión trae flujos de trabajo agénticos inéditos y amplía la compatibilidad con nuevas plataformas para ayudar a los desarrolladores a construir, personalizar e implementar aplicaciones robóticas más rápido.
ROS proporciona la base open source de buena parte del desarrollo moderno de robótica, con herramientas, bibliotecas y estándares comunes que los desarrolladores usan para crear y conectar aplicaciones robóticas.
NVIDIA Isaac ROS lleva la computación acelerada de NVIDIA, modelos de IA física y bibliotecas listas para producción a los casi 1.3 millones de usuarios de ROS, y ayuda a los desarrolladores a crear aplicaciones robóticas de alto desempeño con herramientas open source gratuitas y ya conocidas.
Los Agentes de IA Llegan al Desarrollo de Robótica
Los agentes de IA están cambiando la forma en que se construye el software, al ayudar a los desarrolladores a automatizar tareas repetitivas, navegar bases de código complejas y pasar de la idea a una aplicación funcional más rápido. Isaac ROS 5.0 trae estas capacidades al desarrollo de robótica.
Isaac ROS 5.0 ahora es compatible con ROS Lyrical y Ubuntu 24.04, lo que abre el camino para adoptar la plataforma ROS más reciente y seguir acelerando cargas de trabajo robóticas exigentes con la computación acelerada de NVIDIA. NVIDIA trabajó con la Open Source Robotics Alliance para aportar a ROS Lyrical una interfaz estándar de manejo de datos que ayuda al software de robótica a funcionar de forma eficiente en distintos tipos de hardware de cómputo, incluidas las GPU.
Disponible para toda la comunidad ROS, la interfaz da a los desarrolladores una forma consistente de acelerar aplicaciones robóticas exigentes, con CUDA como ejemplo funcional de aceleración por GPU.
Las nuevas skills de NVIDIA Isaac para configuración y manipulación ofrecen flujos de trabajo reutilizables que desarrolladores y agentes de IA pueden usar para completar tareas de desarrollo de robótica. La documentación lista para agentes también facilita que los agentes de IA entiendan las herramientas y los flujos de Isaac ROS, convirtiendo la intención del desarrollador en aplicaciones funcionales más rápido.
Algunas skills van más allá de auxiliar en tareas aisladas de codificación. Una nueva skill de ajuste fino de FoundationStereo permite que un agente de IA ayude a adaptar un modelo de percepción estéreo a las cámaras, el entorno y la aplicación robótica de cada desarrollador, lo que facilita obtener una percepción más precisa para una configuración de sensores determinada.
FoundationPose, modelo de fundación para estimación y seguimiento de pose de objetos, ahora trae una biblioteca de inferencia lista para agentes que permite a los robots percibir y rastrear la posición y la orientación de objetos hasta 5.5x más rápido.
Además, el pick and place, flujo de trabajo común que conecta detección, estimación de profundidad y salida de pose, ahora está disponible como skill independiente y lista para agentes, lo que amplía la flexibilidad de los desarrolladores de robots más allá de Isaac ROS.
Un Impulso al Ecosistema de Robótica Open Source
El ecosistema de robótica ya está extendiendo este enfoque agéntico a los flujos de trabajo de desarrollo.
AgenticROS, proyecto open source patrocinado por la empresa de tecnología de percepción 3D RealSense, conecta Isaac ROS con los modelos abiertos NVIDIA Nemotron y los blueprints de NVIDIA NemoClaw, y permite que los agentes de IA interactúen con robots basados en ROS. RealSense también está optimizando sus cámaras estéreo de profundidad 3D nativas de IA más recientes, incluida la RealSense D585 Pro, y un kit de desarrollo de software open source para Isaac ROS y la NVIDIA Jetson Thor, plataforma de IA en el edge, lo que ayuda a los desarrolladores a crear aplicaciones de percepción, navegación y manipulación.
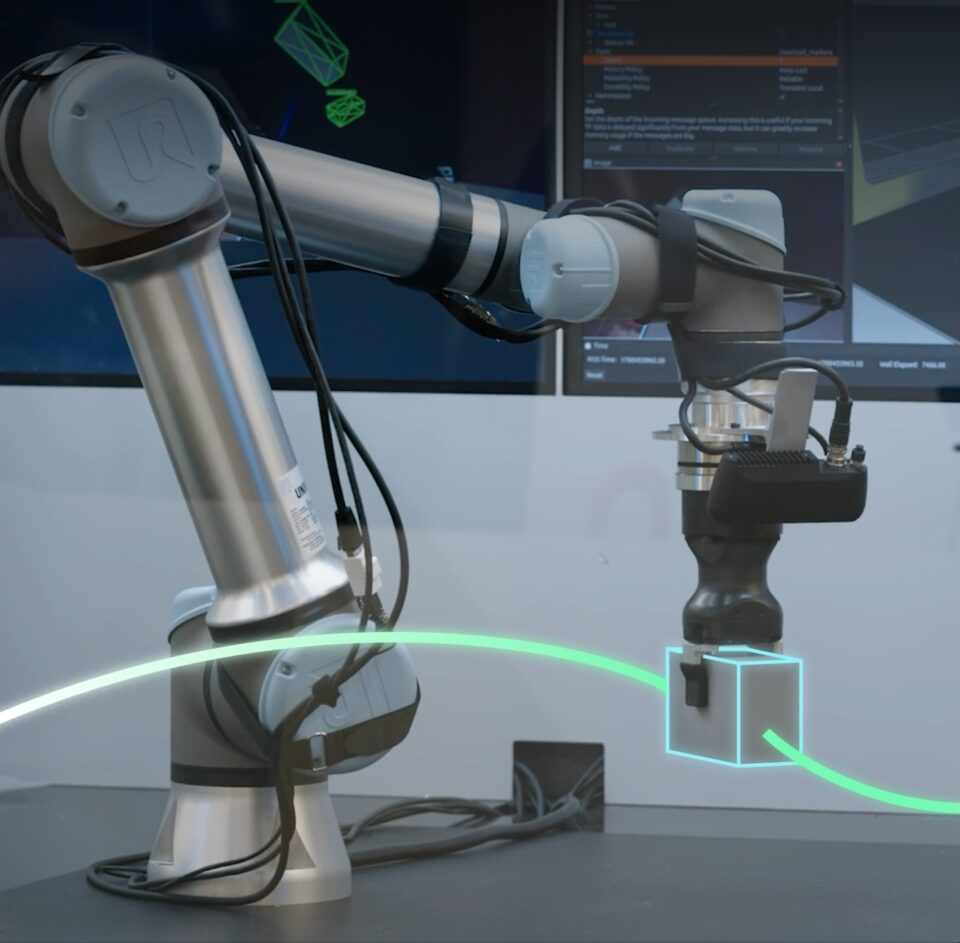
La Open Machine Tending Solution, de Intrinsic, es una aplicación de referencia para la alimentación de máquinas de control numérico computarizado (CNC) y forma parte del recién lanzado Intrinsic Core, un conjunto open source de servicios de runtime y capacidades preconfiguradas creado para acelerar aplicaciones de robótica industrial. Ya incluye compatibilidad nativa con NVIDIA FoundationPose para registro, seguimiento y estimación de pose de objetos sin configuración adicional. Con el pipeline de percepción de FoundationPose, la solución permite que los robots detecten y manipulen piezas de forma dinámica, y reduce la necesidad de dispositivos de fijación rígidos y costosos y de integraciones de sistemas a la medida.
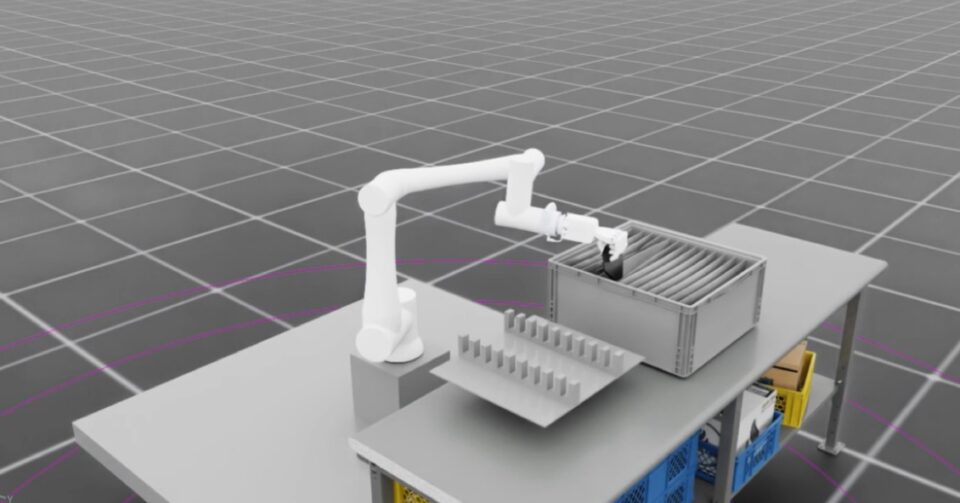
Seeed Studio está usando NVIDIA Isaac ROS con el reBot Arm, y combina percepción acelerada, comprensión espacial y planeación de movimiento en NVIDIA Jetson Thor. Con esta integración, los desarrolladores obtienen una plataforma práctica para crear aplicaciones adaptables de IA física, desde la localización de objetos hasta la manipulación con conciencia de colisión y el pick and place autónomo.
Magna está usando NVIDIA Isaac ROS como base modular y acelerada por GPU para percepción robótica, recolección sincronizada de datos e implementación del modelo NVIDIA Isaac GR00T, y lo combina con pruebas hardware-in-the-loop en Isaac Sim para llevar la automatización inteligente de la investigación a la manufactura y la movilidad del mundo real, más rápido y con menos riesgos.
La herramienta de gestión de paquetes Pixi, de Prefix.dev, facilita la creación de entornos reproducibles de desarrollo de robots, al reunir ROS y la plataforma NVIDIA CUDA para que los desarrolladores configuren y compartan flujos de trabajo robóticos acelerados con mayor facilidad.
Como socio de Isaac ROS, Foxglove ayuda a los desarrolladores a visualizar y depurar aplicaciones ROS en ejecución con sus herramientas web y de escritorio, integradas en los tutoriales de Isaac ROS y compatibles con datos como tópicos 3D, mallas nvblox y rosbags.
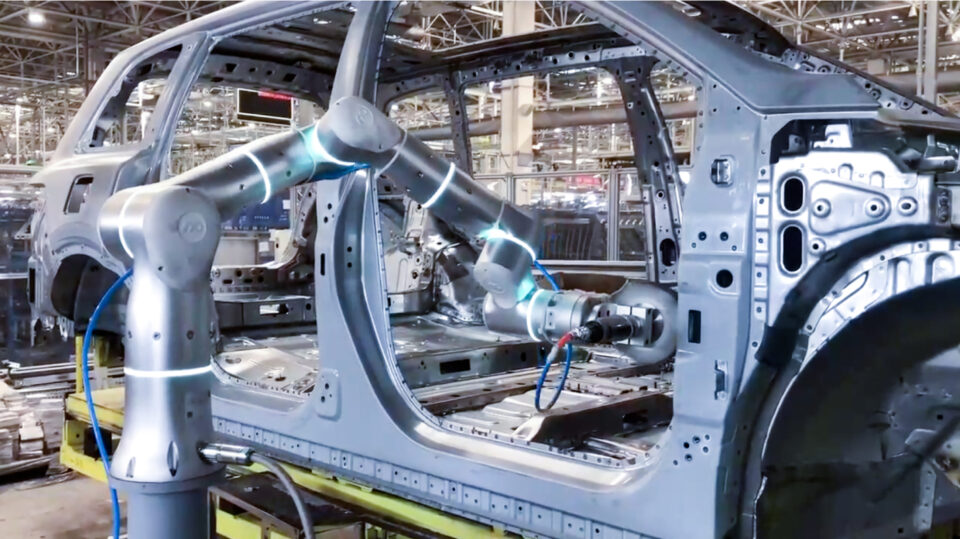
Flexiv está integrando Isaac ROS a su robot adaptativo Rizon 4, con lo que los desarrolladores acceden a capacidades de robótica aceleradas por NVIDIA y a un camino simplificado entre probar aplicaciones en NVIDIA Isaac Sim e implementarlas en un robot físico.
Ekumen, empresa del grupo Grid Dynamics, está usando paquetes de Isaac ROS acelerados por GPU dentro de stacks ROS y Nav2 ya existentes para mejorar el acoplamiento de precisión, la detección de obstáculos en 3D, la localización visual y la planeación de movimiento en tiempo real, y valida cada aplicación en Isaac Sim.
Ekumen usa isaac_ros_cumotion en una GPU para mapear una trayectoria libre de colisiones para un brazo de almacén en cerca de 2 a 5 milisegundos.
Ouster integra sus cámaras estéreo Stereolabs ZED con NVIDIA Isaac ROS para entregar percepción acelerada por GPU en aplicaciones robóticas. La integración simplifica el desarrollo de detección de objetos, mapeo y navegación en tiempo real, y mantiene la interoperabilidad con el ecosistema ROS más amplio.
El Stack Completo de IA Física, en el Robot
Las aplicaciones que desarrolladores y agentes crean deben, al final, ejecutarse en el robot.
NVIDIA Jetson es una plataforma de computación escalable para ejecutar el stack de IA física en el edge con desempeño en tiempo real, y reúne en el robot ROS, percepción y navegación aceleradas, modelos de IA y la lógica de la aplicación.
Isaac ROS 5.0 es compatible con computación escalable, desde el NVIDIA Jetson Orin Nano de entrada hasta los dispositivos Jetson Thor de alto desempeño, lo que preserva un camino continuo del desarrollo a la implementación conforme las cargas de trabajo robóticas se vuelven más sofisticadas.
Las empresas de robótica ya usan esta combinación para llevar más procesamiento de IA directamente a sus máquinas.
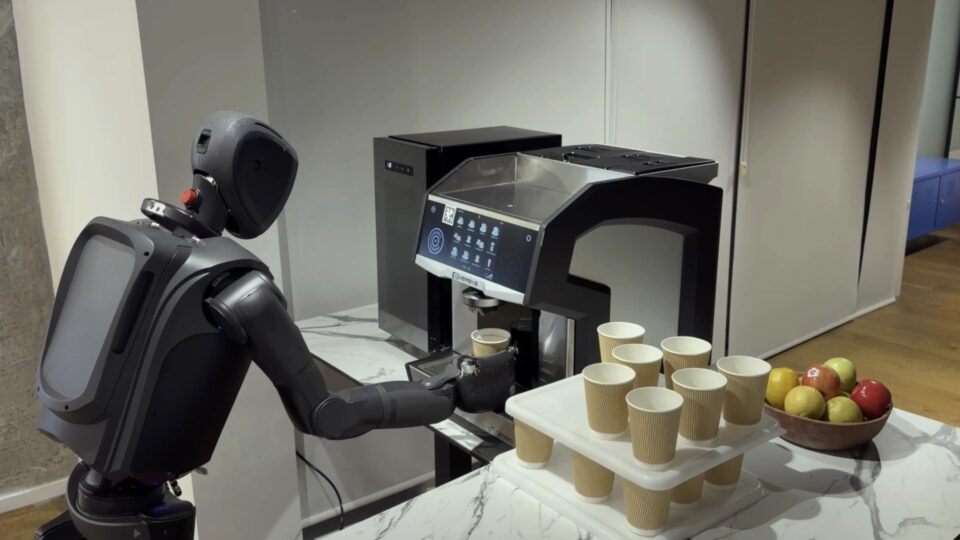
Mentee Robotics usa NVIDIA Isaac ROS como columna vertebral de percepción e IA de su humanoide MenteeBot, lo que permite al robot interpretar información visual y ejecutar comportamientos aprendidos en tiempo real. Una base de software compartida entre las plataformas NVIDIA Jetson Orin y Jetson Thor ayuda a Mentee a extender sus innovaciones de los robots actuales a los sistemas de próxima generación.
Universal Robots incorporó NVIDIA Isaac ROS al AI Accelerator, su kit de desarrollo de software, para ayudar a los integradores a implementar capacidades avanzadas de percepción y movimiento más rápido, sin desarrollar software de robótica complejo desde cero. Con NVIDIA Jetson en el edge, la solución permite que los robots se adapten a piezas que no están posicionadas con precisión, lo que reduce la dependencia de dispositivos de fijación rígidos y costosos y vuelve más flexibles las celdas de manufactura.
ROBOTIS, que fabrica el TurtleBot3, robot basado en ROS y fácil de usar, está integrando Isaac ROS a su robot AI Worker, y usa percepción de objetos acelerada por GPU para habilitar tareas de manipulación guiadas por visión, incluidas tomar, colocar y alinear.
ROBOTIS ejecuta tareas de manipulación de objetos con NVIDIA Isaac ROS cuMotion.
Los modelos de fundación para robots de FieldAI, que pueden ejecutarse por completo en los robots, sin depender de conexión a la nube, están integrando Isaac ROS en dispositivos Jetson para aprovechar más la aceleración por GPU y mejorar la eficiencia del stack de IA a bordo.
Noble Machines está usando NVIDIA Isaac ROS en Jetson para acelerar el desarrollo de robots de uso general para aplicaciones industriales, y se apoya en capacidades de IA y percepción listas para usar en lugar de crearlas desde cero.
Al combinar un ecosistema abierto de robótica, cómputo acelerado y nuevos flujos de trabajo agénticos de desarrollo, Isaac ROS 5.0 ayuda a los desarrolladores a atender los dos lados del desafío de la IA física: construir aplicaciones robóticas cada vez más capaces y ejecutarlas de forma eficiente en el mundo físico.
Ya disponible, Isaac ROS 5.0 es gratuito y open source. Los desarrolladores pueden conocer más y comenzar a usar NVIDIA Isaac ROS en GitHub.